
传统电机为设备提供动力,关节模组则是为机器人提供运动能力。前者是零部件思维,后者是系统思维。
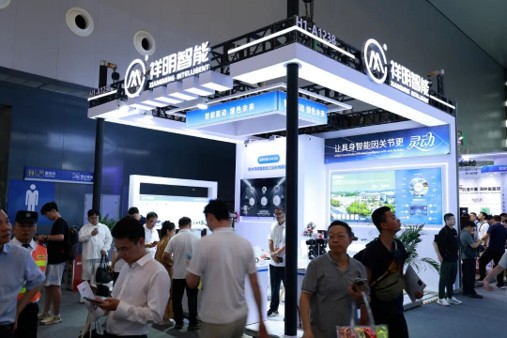
在WAIC 2026的展台前,一位祥翰具身智能装备负责人注意到今年一个细微的变化。
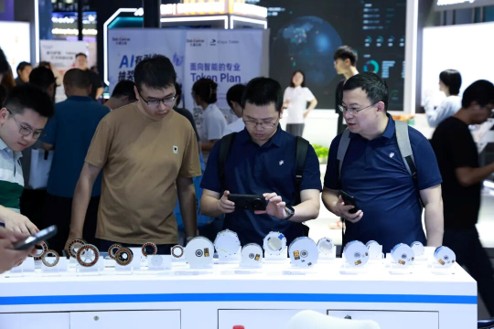
往年在其他大会参展的时候,路过祥明智能展位的观众大多会问“这是做什么的?”或者“它怎么个动法儿?”今年,问题变得具体而锋利,“这个关节长时间运行温升多少?”“震动控制如何?”“减速器背隙能到多少弧分?”
这位负责人,正带着团队在行业里寻找自己的位置。观众的提问越专业,他越觉得这意味着行业终于从猎奇进入了动真格的阶段。作为祥明智能2024年在机器人关节模组领域的落子,此时对于祥翰而言,既是压力,也是某种验证。要理解它的出现,还得回到母公司祥明智能的规划。
1995年,祥明智能在常州成立,从微特电机做起。此后三十年,它做成了深交所创业板上市公司,建了“一站三中心”研发创新平台,拿下CNAS国家实验室认可,入选“中国电子元件百强企业”,产品覆盖精密风机、微型空压机、泵体、减速机等。
放在制造业的语境里,这是一家典型的隐形冠军,把电机、电磁、电子、控制、传动这些基本功练到了极致。但团队仍在在寻找下一个前景巨大的市场。
2022年,祥明智能把目光投向了具身智能。
一个常被引用的行业判断是,如果未来人形机器人真要走到大规模普及的阶段,那么全球保有量可能达到百亿台量级,人均拥有数台具身智能产品,单台机器人内部至少需要二三十个关节模组。“祥明作为微特电机的骨干企业,在这个行业肯定不能缺位。”祥明智能董事长张敏坚定道。
这一判断的前瞻性在后来被验证:2023年人形机器人概念爆发,2024年资本大量涌入,2025年具身智能成为显学。
但祥明智能没有选择在热潮中匆忙入场,团队意识到,做机器人关节模组和做传统电机是两套逻辑。传统电机是为设备提供动力,关节模组则是为机器人提供运动能力。
前者是零部件思维,后者是系统思维。
一台机器人的关节里,电机输出的扭矩要经过减速器放大,驱动器要实时响应编码器的反馈,控制算法要在毫秒级内完成闭环调整。任何一个环节的短板,都会让整机性能大打折扣。
更现实的问题是成本,在整机BOM中,关节模组往往占据硬件成本的“半壁江山”。如果人形机器人真要实现批量落地,关节模组的价格必须被打下来,同时性能不能缩水。
高性能、低成本、高可靠,三者很难兼得。
市面上做关节的企业大致分为三类,第一类是集成商,电机、减速器、驱动器全部外购,只做组装,成本居高不下;第二类是部分自研者,即自研电机但外购减速器,或自研减速器但外购驱动,在匹配优化上始终隔着一层;第三类是极少数的全域自研自制者,从电机电磁设计、减速器齿形加工、驱动器PCB布局到控制算法迭代,全部握在自己手里。
祥明智能选择成为第三类。
为了补上“系统思维”这一课,祥明智能做了一件在当时看来颇为大胆的事,战略投资并控股日本BorgRoid公司。这支团队的成员来自日本电产、安川电机、丰田工机、住友重工等顶尖企业,领军人物曾任日本松下环境系统株式会社常务董事、专务董事。
他们不是单纯的电机专家,而是“做过整机”的机器人研发人员。国内很多机器人企业的常见方法是先把关节产品买回来试用,再根据实际使用情况反复修改。
一个典型的例子是手指关节上使用的空心杯电机,早期追求小体积,但在实际使用中发现扭力不足,因此包括特斯拉在内的不少厂商后来又转向有铁芯电机的方向。
而祥明智能的逻辑恰恰相反,他们以机器人的整机视角先定义清楚需要什么样的电机架构、控制方案和减速器规格,然后才开始研发。产品推向市场后,客户上手使用基本不需要反复修改。
2024年,祥明智能在常州成立祥翰具身智能装备有限公司,作为控股子公司独立运营机器人关节业务,形成日本研发、中国制造的产业化闭环。日本团队负责产品定义和前沿研发,国内的常州总部负责快速打样、测试验证和规模化量产。这本质上是一种日本的产品定义能力,加上中国的产业化速度的组合模式。
做一个闭环的产品矩阵
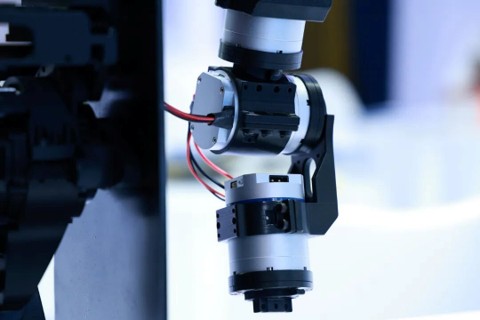
在WAIC 2026的展台上,祥明智能展出了两大关节模组系列和一系列无框力矩电机。据祥翰研发负责人的介绍,这是一个经过系统规划的技术矩阵,即从旋转关节到直线驱动,低扭矩高转速到高扭矩高刚性,标准品到可定制化的特殊场景方案。
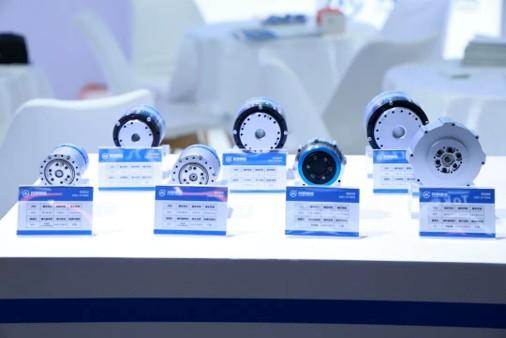
灵动(SJ)系列关节模组瞄准的是人形机器人和协作臂的旋转关节需求。该系列的核心技术选择在于传动方案的多样性,除了常规的谐波减速器,祥明智能还投入了自研自制的G4减速器以及行星、摆线等多种传动结构。
这种多技术路线并行的策略,在关节模组领域并不常见,多数厂商会押注单一减速器类型,而祥明智能选择让不同传动方案在统一平台上适配,以覆盖更宽的应用频谱。
以G4减速器为例,这是祥明智能技术团队自研自制的核心零部件之一。与谐波减速器相比,G4在特定工况下展现出更高的刚度和更低的背隙,同时保持了紧凑的轴向尺寸。
祥翰负责人在介绍时特别提到了齿型设计:“减速机有分为一级、二级,齿型是我们自己设计的,运转非常顺滑,噪音、震动都非常低。”这种从齿形几何参数到整机结构的自主设计,意味着祥明智能可以在减速比、传动效率和机械强度之间做系统级优化,而不是被动接受外购标准件的参数。
从公司的产品布局来看,灵动系列形成了清晰的梯度。以SJC52(谐波减速机系列)为例,在48V直流驱动、52mm外径的紧凑体积内,额定转矩可达6.5N·m,减速比覆盖51:1与101:1两档,背隙低至20弧秒(约0.33弧分);而同系列的SJC110在110mm外径下,额定转矩可达90N·m,背隙进一步压缩至10弧秒(约0.17弧分)。
此外,SJB系列(G4减速机系列)提供了另一种传动方案,与谐波系列形成互补,覆盖不同刚度与负载要求的应用场景。
更值得关注的是,灵动系列采用了多冗余机械结构设计,整机耐高强度冲击超过1000次。最高定位精度达0.01mm(臂长0.5m),驱控一体的模块化架构将电机、减速器、双编码器和驱动器集成在φ52至φ110的紧凑圆柱体内,通过EtherCAT或CANopen总线与上位机通信,实现了“即插即用”的部署体验。
由于全域自研带来的系统级优化空间,祥明智能可以在电机极对数、绕组方案和驱动器电流环参数与减速器的齿数、模数之间做同步调校,最终让系统在更小的减速比下输出同等扭矩。
比如某款同类型关节模组采用30减速比,而祥明智能通过底层参数匹配,可能做到在25或者20减速比下就能达到同样的扭力,从而在噪音控制、转速表现等方面获得更好的综合性能。
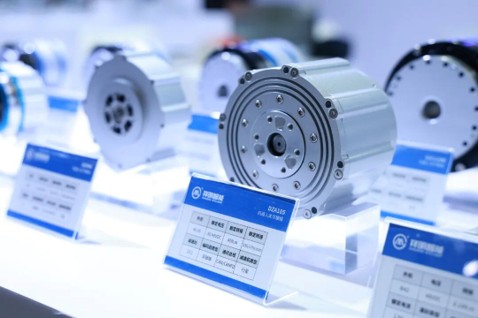
蛋珠(DZ)系列则选择了另一条技术路线。
这个系列采用行星减速器或摆线减速器,覆盖Φ50至Φ146尺寸范围,针对机器狗、外骨骼、人形机器人等对高力矩密度和轻量化有严格要求的场景。
据祥翰负责人介绍,蛋珠系列的核心竞争力在于紧凑化齿箱结构与热平衡管理,通过优化减速机齿形和内部热传导路径,在缩小体积的同时实现高扭矩输出与温升控制的平衡。以DZA105型号为例,在仅1.1kg的重量下,额定扭矩达到40-60Nm,峰值扭矩可达120N·m。
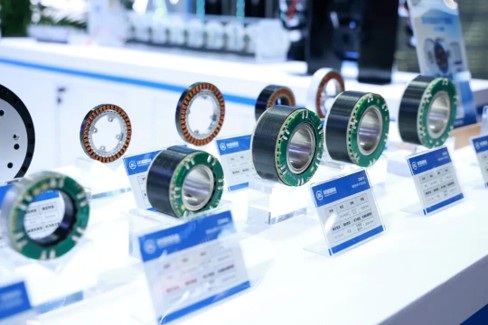
在这两个系列之下,祥明智能还布局了无框力矩电机作为标准化动力内核。采用一体化磁环设计,覆盖Φ50至Φ115全尺寸段,机械转速最高可达14000转。磁环采用超高温一体化成型工艺,降低谐波含量并抑制齿槽转矩;集成PCB走线设计让霍尔元件和测温元件的选配更加灵活,同时简化了绕组端部结构。
“电机是我们的老本行。”张敏说,“祥明以前做工业领域就大量用到无框电机,所以把电机技术平移到机器人关节上,对我们来说不算跨行。”
但真正让这套产品矩阵形成闭环的,是祥明智能自研的驱动控制系统。驱动器采用32位RISC-V双核552MHz高算力MCU,搭配氮化镓功率半导体器件和19-24位双编码器,支持EtherCAT总线通信。
电流环控制频率达到40KHz,速度环达到4KHz,实现了微妙级多轴同步控制,并配套了人机交互上位机界面软件,方便客户进行故障诊断和性能调试。
从电机、减速器、编码器到驱动,全部由祥明智能自研自制,而非外购组装。这种对“全栈自研”的坚持,贯穿在其产品策略的每一个环节。
“没有中间商赚差价”的制造业逻辑
在具身智能行业,“自研”是一个被过度使用的词。业内诸多公司宣称自研,实际上只是做了系统集成。祥明智能所说的“全域自研自制”,意味着从铁芯材料选型、减速器齿形加工、驱动器PCB设计、控制算法迭代,全部在内部完成。
这种垂直整合的商业模式,本质上是在消除供应链环节中的层层加价和磨合损耗。如果关节模组的各个核心部件全部外购,每一个环节都要叠加利润,电机厂加一道,减速器厂加一道,驱动器厂加一道,最后集成商还要加一道。
据介绍,祥明智能拥有七八百万台的产能规模,材料采购和元器件采购的规模成本远比别人有优势。更重要的是,他们不需要在不同供应商之间来回磨合,客户提需求,团队内部就能快速响应。
这种垂直整合能力在售后环节体现得尤为明显。祥翰负责人补充道,如果客户遇到小问题,团队基本在1-2小时内就能解决,即使是复杂问题也能在线快速处理,因为“驱动软件、硬件、上位机、电机都是我们自己研发的,不需要供方协助”。
更重要的是设计端的自由度。
当电机、减速器和驱动器都来自不同供应商时,整机厂只能在一个固定的参数空间里做适配。而祥明智能可以根据客户的具体场景,从底层重新匹配系统参数。
这种能力在特殊场景下尤为关键。据介绍,祥明智能的关节模组已经可以做到零下40°C的低温启动,工作环境温度覆盖-40°C到60°C。
在散热方面,团队通过优化电机与控制器的集成结构和外壳设计,配合高导热系数材料,导热系数可达1.6-2.0,让关节在老化测试中的温升低到“手感摸不出”。
电机技术发展至今已有两百多年历史,常规产品在技术原理层面没有本质变化,同质化竞争严重。但特殊场景的验证手段、保障体系,并非是初创企业短时间内能迅速建立的。祥明智能从工业领域开始慢慢培养这个体系,这构成了其区别于新进入者的深层壁垒。
市场在哪里?
尽管人形机器人如今是市场聚光灯下的主角,但从当前的市场实际来看,关节模组需求量比较大的领域仍是四足机器人、轮式机器人、外骨骼和协作臂,人形机器人领域虽然爆火但出货量还不大。
尤其,外骨骼方面对关节模组的需求量,近年正在明显上升,主要用于康复、运动辅助等场景。祥明智能团队同样观察到,在今年WAIC上观众的问题明显更专业了,这意味着产业已经过了看样机的阶段,开始认真评估供应链的可靠性。
祥明智能的市场布局也反映了这种务实。目前,公司的机器人关节业务主战场在国内,海外则主要面向欧洲和日韩。出海过程中,团队注意到一个值得关注的现象,海外客户看到祥明智能的关节模组时,反应往往是“amazing”。
据了解,国外在关节模组领域的集成度目前较低,做电机的企业就只做电机,做减速机的就只做减速机。因此当他们看到祥明智能把电机、减速器、驱动器、编码器集成为一个模组时,往往会感到惊讶。
更深层的原因是迭代速度的代差,国内的产品迭代速度是以月来算的,基本上每个月都有迭代,而国外同行可能还是按年迭代。
这种代差背后是中国制造业的系统性优势,拥有完整的供应链、快速响应的制造体系,以及庞大的工程师红利。但祥明智能也清醒地认识到,具身智能的终局竞争不在硬件本身。
团队方面认为,如今电机和关节模组的技术已经相对成熟,真正不成熟的还是“大脑”控制。如果算力匹配不合适,效率发挥不出来,耗电也降不下来。硬件企业要把自己的部分做到极致,但也要承认边界,在整机智能层面,算法和算力仍是行业共同的瓶颈。
“机器人关节”之后
相比那些展示了机器人跳舞、叠衣服、上下楼梯的展台,祥明智能在WAIC2026上展出的关节模组及电机等,少了些酷炫感。不过,这种展示方式本身就在说明,当行业从概念验证走向批量落地,供应链的可靠性和一致性比表演性更重要。
祥明智能的故事,本身就是一个中国制造业企业如何穿越周期的缩影。三十多年来,它从微特电机做到精密风机,再到泵体减速机,如今又切入具身智能的机器人关节部件。
每一次跨界都是把既有能力迁移到新场景——电机电磁设计能力迁移到无框力矩电机,精密制造能力迁移到减速器加工,规模化量产能力迁移到关节模组装配。
控股日本BorgRoid不是为了一块海外资产的招牌,而是为了获得从整机视角定义零部件的产品能力;成立祥翰具身智能则是为了让新业务在独立体系下快速生长。于祥明智能而言,这是一种“先孵化,再放手,让它到市场上去磨砺成长”的战略路径。
在机器人关节这一赛道上,祥明智能给自己定的角色很清晰,不做整机,也不做单一零部件,而是做一站式关节解决方案的提供者。从常规场景到煤矿井下以及化工场景用的防爆关节、高海拔、极端温度,电机、减速器、驱动器到算法,它在试图证明,在这个同质化日益严重的赛道里,垂直整合和场景深耕仍然是有效的竞争策略。
如祥明智能所观察到的,今年WAIC观众对于产品的提问明显更为专业和锋利,他们实际上在问一个更深层的问题,中国在具身智能供应链的关节模组这一环节,是否已经准备好了?
祥明智能的回答是:三十年的电机积淀、关节深耕,再加上中日技术协同、从研发到量产的无缝衔接,这个准备,已经开始转化为真实的产品和订单。
(转自高工人形机器人)
